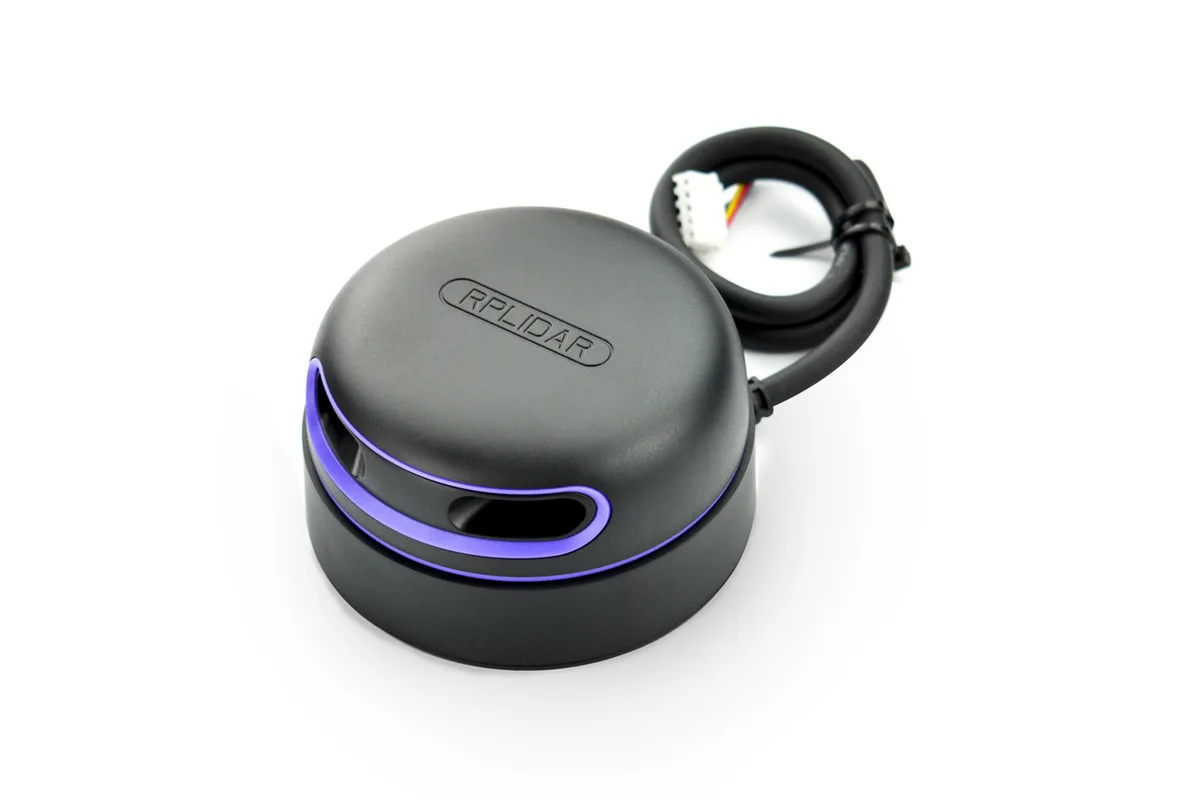
Le RPLIDAR A3 de DFRobot est un scanner laser LiDAR 2D à balayage 360° d'une portée de 25 m, destiné à la navigation, la cartographie et la détection d'obstacles de robots en intérieur comme en extérieur.
Aperçu du produit
Présentation. Le DFRobot RPLIDAR A3 (référence DFR0583) est un scanner LiDAR laser 2D à balayage 360° de type capteur de distance, dont le principe de mesure repose sur la triangulation. Il échantillonne 16000 points par seconde et porte à 25 m de rayon.
Caractéristiques principales. La plage de mesure s'étend de 0,2 à 25 m avec une résolution angulaire de 0,225°. La résolution de distance est de ≤1 % de la distance réelle jusqu'à 12 m, puis ≤2 % entre 12 m et 25 m. L'angle de balayage couvre 0 à 360 degrés.
Fréquence de balayage. La fréquence typique est de 15 Hz, réglable de 10 Hz à 20 Hz selon le besoin de l'application.
Usages typiques. Conçu pour la navigation de robots, la cartographie et la détection d'obstacles, le capteur convient aux environnements intérieurs comme extérieurs.
Aucune question publiée sur cette référence pour l'instant. Les questions sont relues avant publication.
Spécifications complètes
Retrouvez toutes les caractéristiques enregistrées pour DFR0583, avec leur origine. Utilisez les filtres pour trouver rapidement l'information voulue.
Toutes les spécifications (6)
Caractéristique
Valeur
Résolution angulaire
0.225°
Modèle
RPLIDAR A3
Portée de mesure
0.2 - 25 mètres
Résolution de télémétrie
≤1% de la distance réelle (portée ≤12 m) ≤2% de la distance réelle (portée 12 m à 25 m)
Angle de balayage
0~360 degrés
Fréquence de balayage
valeur typique : 15 Hz (réglable de 10 Hz à 20 Hz)
Aucune spécification ne correspond.
Dernière vérification : 2026-11-02
Documentation technique
Les documents officiels et les données techniques enregistrées pour DFR0583. Pour un document manquant ou une version précise, nos experts vous le transmettent.
Le RPLIDAR A3 de DFRobot est un scanner laser LiDAR 2D à balayage 360° d'une portée de 25 m, destiné à la navigation, la cartographie et la détection d'obstacles de robots en intérieur comme en extérieur.
ModèleRPLIDAR A3
2. Fiche technique (valeurs enregistrées)
Paramètre
Valeur
Résolution angulaire
0.225°
Modèle
RPLIDAR A3
Portée de mesure
0.2 - 25 mètres
Résolution de télémétrie
≤1% de la distance réelle (portée ≤12 m) ≤2% de la distance réelle (portée 12 m à 25 m)
Angle de balayage
0~360 degrés
Fréquence de balayage
valeur typique : 15 Hz (réglable de 10 Hz à 20 Hz)
Applications et cas d'usage
Les architectures dans lesquelles DFR0583 peut jouer un rôle, déduites de sa catégorie. Ce n'est pas une garantie de compatibilité : vérifiez les spécifications par rapport à votre besoin.
La manutention et les tâches répétitives éloignent le personnel du travail à plus forte valeur. Plateformes robotisées, bras collaboratifs et leurs capteurs automatisent le transport et les manipulations simples
À vérifier
Charge, portée et temps de cycle de la tâche
Analyse de sécurité de la zone de travail partagée
Mode de navigation et état du sol
Blocs système associés
Plateforme mobileBras et outilsPerception
Besoin d'une solution complète ?
Envoyez une demande pour DFR0583 et les autres références de votre projet.
Des références proches pour répondre à votre besoin. Comparez les principales caractéristiques. Un remplacement enregistré est une relation documentée ; un produit similaire n'est qu'une similarité, jamais une garantie de compatibilité.
Ce qui est enregistré sur le statut réglementaire et la vie de cette référence.
Conformité réglementaire
Aucune déclaration de conformité n'est enregistrée pour cette référence. Demandez au fournisseur les déclarations RoHS et REACH et, pour un produit radio, la déclaration UE de conformité.
Aucun cookie publicitaire ni de mesure d’audience. Un seul cookie, strictement nécessaire, est déposé si vous vous connectez à votre compte. Votre panier devis et votre comparaison restent dans votre navigateur. Détails