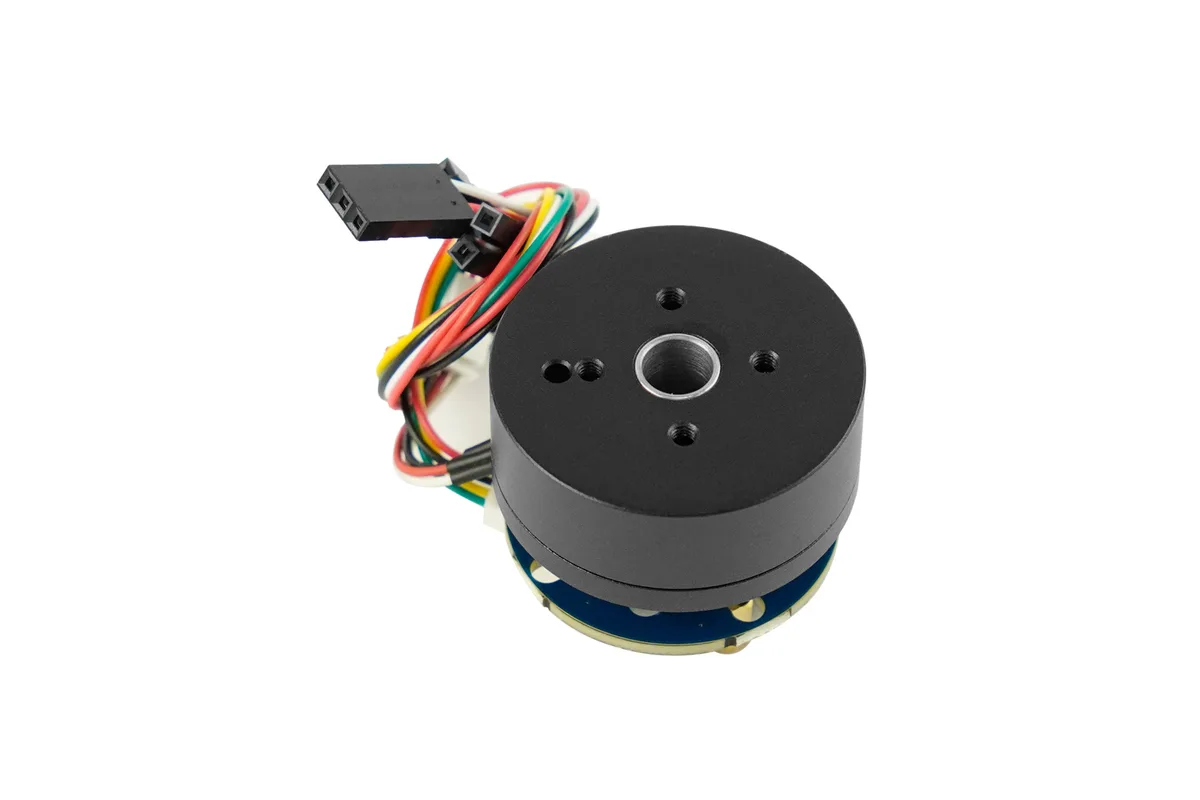
Présentation. Le moteur DFRobot FIT1034 est un moteur brushless (BLDC) triphasé de type 2804, conçu pour le contrôle moteur avancé. Il délivre une vitesse nominale de 2600 tr/min à 12 V pour un couple d'environ 300 g·cm (0,03 Nm).
Caractéristiques principales. Le moteur dispose d'un encodeur magnétique AS5600 intégré offrant une résolution de 12 bits et une précision de 0,087°. Il présente 7 paires de pôles, une configuration 12N/14P, une puissance nominale de 12 W, un courant nominal de 0,4 A et un courant maximal de 1 A. Son coefficient KV est de 220 KV et son diamètre de stator est de 28 mm pour une hauteur de 4 mm. L'arbre creux a un diamètre de 8 mm et un passage de 5,4 à 6,5 mm.
Interfaces et connectivité. L'encodeur fournit la position angulaire via les sorties I2C, PWM ou analogique. La sortie I2C est active par défaut ; la sortie PWM ou analogique est sélectionnée en reliant la broche PGO à la masse. Le connecteur est de type GH1.25 à 4 broches et la tension de fonctionnement de l'électronique est de 3,3 V.
Alimentation et environnement. La tension d'alimentation applicable est de 7,4 à 16 V CC, la tension nominale de 12 V. La plage de température de fonctionnement est de 0 à 60 °C. Le bobinage est en configuration triangle (delta), avec une résistance de phase de 2,3 Ω et une inductance de phase de 0,86 mH.
Usages typiques. Le moteur est conçu pour le contrôle FOC, notamment associé à un driver tel que le SimpleFOCmini, ainsi que pour les gimbals de caméra, la robotique et les plateformes pédagogiques.
Intégration. Le dimensionnement compact, 34,5 × 19,5 mm, et la présence de l'encodeur sur le moteur simplifient la conception mécanique et évitent le montage d'un encodeur séparé.