U230
Capteur inertiel 10 DoF (IMU, magnétomètre, pression)
- Précision de l'accéléromètre
- ±20 mg (environ ±0.02 g)
- Précision en température
- ±1 °C (typique)
- Modèle de CI
- BMI270 + BMM350 + SPA06-003
Capteur inertiel 10 DoF (IMU, magnétomètre, pression)
Maker, prototypage rapide et cartes open-hardware
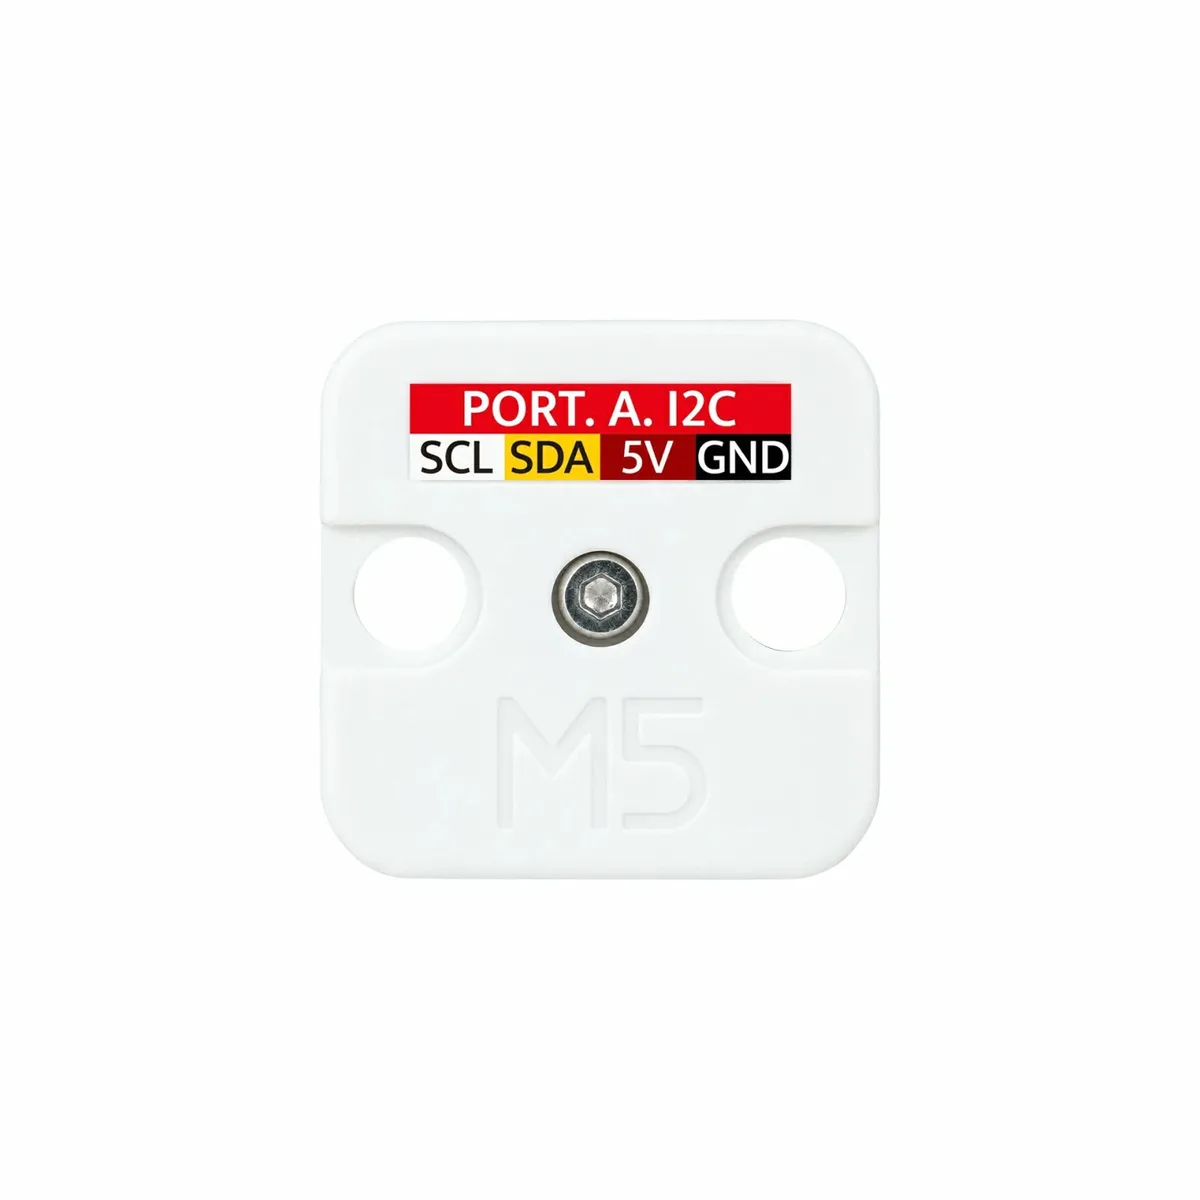
Module M5Stack U230 intégrant un capteur inertiel six axes, un magnétomètre trois axes et un capteur de pression barométrique, destiné à l'estimation d'attitude et au cap.
Présentation. Le M5Stack U230 est une unité de détection d'attitude 10 DoF, un capteur inertiel IMU associé à un magnétomètre et à un capteur barométrique, pour la mesure d'attitude et de cap. Caractéristiques principales — Le capteur BMI270 intègre un accéléromètre 16 bits trois axes, avec des plages de ±2, ±4, ±8 et ±16 g, et un gyroscope 16 bits trois axes, avec des plages de ±125 à ±2000 °/s, ainsi qu'une détection de mouvement intégrée. Le magnétomètre BMM350 mesure le champ magnétique sur trois axes avec une plage de ±2000 μT par axe et une résolution d'environ 0,1 μT. Le capteur SPA06-003 mesure la pression sur une plage de 300 à 1100 hPa, avec une précision relative de ±0,03 hPa (typique) et une précision absolue de ±0,3 hPa (typique). Interfaces et connectivité — La communication se fait en I2C. Les adresses sont 0x68 ou 0x69 pour le BMI270, sélectionnables par un interrupteur embarqué, 0x14 pour le BMM350 et 0x76 pour le SPA06-003. Alimentation et environnement — La plage de mesure de température est de -40 à +85 °C, avec une précision de ±1 °C (typique). Dimensions du produit 24,0 x 24,0 x 8,0 mm, masse 3,1 g. Usages typiques — Le module convient à l'attitude de robots, à la détection de cap, à la boussole électronique, au suivi de mouvement, à l'altimétrie barométrique, à la détection de changement d'étage et aux drones. Intégration — Le module est livré avec un câble HY2.0-4P Grove de 5 cm.
Aucune question publiée sur cette référence pour l'instant. Les questions sont relues avant publication.
Retrouvez toutes les caractéristiques enregistrées pour U230, avec leur origine. Utilisez les filtres pour trouver rapidement l'information voulue.
| Caractéristique | Valeur |
|---|---|
| Précision de pression absolue | ±0.3 hPa (typique) |
| Accéléromètre | Accéléromètre 3 axes 16 bits |
| Précision de l'accéléromètre | ±20 mg (environ ±0.02 g) |
| Plage de l'accéléromètre | ±2 g / ±4 g / ±8 g / ±16 g |
| Capteur de pression barométrique | SPA06-003 |
| Adresse I2C du BMI270 | I2C @ 0x68 / 0x69 (commutable via interrupteur intégré) |
| Adresse I2C du BMM350 | I2C @ 0x14 |
| Interface de communication | I2C |
| Poids brut | 6.6g |
| Gyroscope | Gyroscope 3 axes 16 bits |
| Précision du gyroscope | ±0.5 °/s |
| Plage du gyroscope | ±125 / ±250 / ±500 / ±1000 / ±2000 °/s |
| Adresse I2C | Unit DoF6 : 0x68 / 0x69 (commutateur intégré) ; Unit DoF9 : BMI270 : 0x68 / 0x69 (commutateur intégré) ; BMM350 : 0x14 ; Unit DoF10 : BMI270 : 0x68 / 0x69 (commutateur intégré) ; BMM350 : 0x14 ; SPA06-003 : 0x76 ; Unit BMM350 : 0x14 |
| Modèle de CI | BMI270 + BMM350 + SPA06-003 |
| Plage de champ magnétique | Axes X/Y/Z : ±2000 μT (typique sur chaque axe) |
| Résolution du champ magnétique | env. 0.1 μT |
| Magnétomètre | Magnétomètre trois axes BMM350 |
| Fonctions principales | Unit DoF6 : acquisition de l'accélération, de la vitesse angulaire et de la température ; détection de mouvement sur puce ; Unit DoF9 : acquisition de l'accélération, de la vitesse angulaire, de la température et du champ magnétique triaxial ; détection de mouvement sur puce ; Unit DoF10 : acquisition de l'accélération, de la vitesse angulaire, de la température, du champ magnétique triaxial et de la pression ; détection de mouvement sur puce ; Unit BMM350 : acquisition du champ magnétique triaxial ; sortie du cap après étalonnage |
| Dimensions de l'emballage | 138.0 x 93.0 x 7.0mm |
| Plage de mesure de pression | 300 ~ 1100 hPa |
| Dimensions du produit | 24.0 x 24.0 x 8.0mm |
| Poids du produit | 3.1g |
| Précision de pression relative | ±0,03 hPa (typique) |
| Combinaison de capteurs | Unit DoF6 : BMI270 ; Unit DoF9 : BMI270 + BMM350 ; Unit DoF10 : BMI270 + BMM350 + SPA06-003 ; Unit BMM350 : BMM350 |
| Type de capteur | Capteur inertiel six axes, magnétique trois axes et de pression barométrique |
| Adresse I2C de SPA06-003 | I2C @ 0x76 |
| Précision en température | ±1 °C (typique) |
| Plage de mesure de température | -40 ~ +85 °C |
Aucune spécification ne correspond.
Dernière vérification : 2026-11-02
Les documents officiels et les données techniques enregistrées pour U230. Pour un document manquant ou une version précise, nos experts vous le transmettent.
Module M5Stack U230 intégrant un capteur inertiel six axes, un magnétomètre trois axes et un capteur de pression barométrique, destiné à l'estimation d'attitude et au cap.
| Paramètre | Valeur |
|---|---|
| Précision de pression absolue | ±0.3 hPa (typique) |
| Accéléromètre | Accéléromètre 3 axes 16 bits |
| Précision de l'accéléromètre | ±20 mg (environ ±0.02 g) |
| Plage de l'accéléromètre | ±2 g / ±4 g / ±8 g / ±16 g |
| Capteur de pression barométrique | SPA06-003 |
| Adresse I2C du BMI270 | I2C @ 0x68 / 0x69 (commutable via interrupteur intégré) |
| Adresse I2C du BMM350 | I2C @ 0x14 |
| Interface de communication | I2C |
| Poids brut | 6.6g |
| Gyroscope | Gyroscope 3 axes 16 bits |
| Précision du gyroscope | ±0.5 °/s |
| Plage du gyroscope | ±125 / ±250 / ±500 / ±1000 / ±2000 °/s |
| Adresse I2C | Unit DoF6 : 0x68 / 0x69 (commutateur intégré) ; Unit DoF9 : BMI270 : 0x68 / 0x69 (commutateur intégré) ; BMM350 : 0x14 ; Unit DoF10 : BMI270 : 0x68 / 0x69 (commutateur intégré) ; BMM350 : 0x14 ; SPA06-003 : 0x76 ; Unit BMM350 : 0x14 |
| Modèle de CI | BMI270 + BMM350 + SPA06-003 |
| Plage de champ magnétique | Axes X/Y/Z : ±2000 μT (typique sur chaque axe) |
| Résolution du champ magnétique | env. 0.1 μT |
| Magnétomètre | Magnétomètre trois axes BMM350 |
| Fonctions principales | Unit DoF6 : acquisition de l'accélération, de la vitesse angulaire et de la température ; détection de mouvement sur puce ; Unit DoF9 : acquisition de l'accélération, de la vitesse angulaire, de la température et du champ magnétique triaxial ; détection de mouvement sur puce ; Unit DoF10 : acquisition de l'accélération, de la vitesse angulaire, de la température, du champ magnétique triaxial et de la pression ; détection de mouvement sur puce ; Unit BMM350 : acquisition du champ magnétique triaxial ; sortie du cap après étalonnage |
| Dimensions de l'emballage | 138.0 x 93.0 x 7.0mm |
| Plage de mesure de pression | 300 ~ 1100 hPa |
| Dimensions du produit | 24.0 x 24.0 x 8.0mm |
| Poids du produit | 3.1g |
| Précision de pression relative | ±0,03 hPa (typique) |
| Combinaison de capteurs | Unit DoF6 : BMI270 ; Unit DoF9 : BMI270 + BMM350 ; Unit DoF10 : BMI270 + BMM350 + SPA06-003 ; Unit BMM350 : BMM350 |
| Type de capteur | Capteur inertiel six axes, magnétique trois axes et de pression barométrique |
| Adresse I2C de SPA06-003 | I2C @ 0x76 |
| Précision en température | ±1 °C (typique) |
| Plage de mesure de température | -40 ~ +85 °C |
Les réponses aux questions que les caractéristiques enregistrées de U230 permettent de traiter. Une question n'est pas posée quand rien n'est enregistré pour y répondre.
Oui — enregistré sous « Adresse I2C du BMI270 » : I2C @ 0x68 / 0x69 (commutable via interrupteur intégré).
Des références proches pour répondre à votre besoin. Comparez les principales caractéristiques. Un remplacement enregistré est une relation documentée ; un produit similaire n'est qu'une similarité, jamais une garantie de compatibilité.
Capteur inertiel 10 DoF (IMU, magnétomètre, pression)


Décrivez votre application et vos contraintes dans une demande.
Ce qui est enregistré sur le statut réglementaire et la vie de cette référence.
Aucune déclaration de conformité n'est enregistrée pour cette référence. Demandez au fournisseur les déclarations RoHS et REACH et, pour un produit radio, la déclaration UE de conformité.
| Statut actuel | Statut non communiqué |
| Dates clés | Non enregistrées |
| Référence fabricant | U230 |
| Fabricant | M5Stack |
Maker, prototypage rapide et cartes open-hardware
Objectif fisheye au format M12 pour caméra · Réf. : M12_FISHEYE
Prix sur demande
Maker, prototypage rapide et cartes open-hardware
Module système sur module RK3568 avec NPU 1 TOPS
Prix sur demande
Maker, prototypage rapide et cartes open-hardware
Carte porteuse à double port Gigabit Ethernet pour Raspberry Pi Compute Module 4
Prix sur demande
Maker, prototypage rapide et cartes open-hardware
Carte mère de tablette Android RK3568 avec tuner DTV · Réf. : K3-3568
Prix sur demande
Aucun cookie publicitaire ni de mesure d’audience. Un seul cookie, strictement nécessaire, est déposé si vous vous connectez à votre compte. Votre panier devis et votre comparaison restent dans votre navigateur. Détails