
Normes de sécurité laser IEC 60825-1 Classe 1 et sûreté fonctionnelle ISO 13849
L’intégration d’un LiDAR industriel débute par la maîtrise de la sécurité oculaire encadrée par la norme IEC 60825-1. La Classe 1 indique que le rayonnement demeure sans danger pour l’œil humain en exploitation normale. L’intégrateur doit contrôler dans la fiche technique la longueur d’onde, l’énergie par impulsion et le facteur de marche afin de confirmer le classement du module.
Dès qu’un capteur contribue à la protection des opérateurs sur robot mobile ou machine, la norme ISO 13849 régit la sûreté fonctionnelle de l’ensemble de la boucle. Elle demande d’évaluer le niveau de performance, la redondance matérielle et le diagnostic de panne. Un capteur de télémétrie simple ne remplace pas un équipement de sécurité dédié et s’associe alors à des Composants LiDAR adaptés.
Topologie électrique, distribution d’alimentation et architecture réseau industrielle
Sur le plan électrique, un réseau de capteurs LiDAR exige une séparation nette entre les rails de puissance moteur et les lignes d’alimentation optique. Les fluctuations transitoires des variateurs génèrent des perturbations susceptibles de dégrader le traitement d’écho. Selon les modèles, l’alimentation s’adapte aux bus embarqués, à l’image du Seeed Studio TF03-100 qui absorbe au plus 150 mA sous 5 V, 80 mA sous 12 V ou 50 mA sous 24 V via son câble de 70 cm.
La topologie réseau dépend du nombre de nœuds et des longueurs de liaison jusqu’au contrôleur. Un bus de terrain CAN suit une topologie linéaire avec terminaisons de 120 ohms aux extrémités, tandis qu’une architecture Ethernet UDP s’appuie sur des commutateurs dédiés. Sur bus court en UART, un capteur tel que le Orbbec MS200K demande une alimentation dimensionnée pour sa consommation moyenne de 1,6 W.
Champ de vision, portée utile, résolution angulaire et mécanique de balayage
Le choix parmi les Capteurs LiDAR impose d’évaluer le champ de vision, la portée et la résolution angulaire. Un télémètre monopoint comme le Benewake TFMINI-PLUS mesure de 0,1 à 12 m dans un boîtier de 35 par 18,5 par 21 mm. À l’opposé, le scanner 360 degrés DFRobot DFR0583 couvre 0,2 à 25 m avec une résolution angulaire de 0,225 degré à 15 Hz typique, réglable entre 10 et 20 Hz.
La technologie de balayage oppose les modules fixes à état solide aux têtes rotatives mécaniques. Les capteurs sans pièces mobiles suppriment l’usure des roulements et tolèrent mieux les vibrations mécaniques sur châssis industriel. Les scanners rotatifs assurent une lecture sur 360 degrés, mais il faut contrôler leur tenue aux vibrations et leur température minimale, comme -10 °C pour le DFRobot DFR1138.
Immunité à la lumière ambiante, tolérance solaire et indice de protection IP
En extérieur ou près d’accès ouverts, le rayonnement solaire direct sature les récepteurs optiques lorsque le filtrage et la détection dToF restent sous-dimensionnés. La sélection impose de contrôler le seuil d’éclairement ambiant exprimé en lux dans la fiche technique. Les scanners Orbbec MS200K et DFRobot DFR1138 tolèrent jusqu’à 40 000 lux, tandis que le module Seeed Studio 101090022 atteint une immunité de 70 000 lux avec une résolution de 1 cm.
L’indice de protection IP conditionne la fiabilité face aux poussières et projections. L’indice IP65 du Benewake TFMINI-PLUS protège contre les jets d’eau, tandis que l’indice IP54 à IP64 du DFRobot DFR1138 cible les zones abritées. Pour une pose extérieure jusqu’à 100 m dès -20 °C, le Seeed Studio TF03-100 présente une protection IP67 dans 44 par 43 par 32 mm.
Interfaces de données : flux Ethernet UDP, bus CAN et liaisons série industrielles
Le choix de l’interface détermine le débit utile, la distance maximale et l’immunité du câblage. Les LiDAR à forte densité de points utilisent le flux Ethernet UDP pour acheminer des nuages continus à faible latence vers un calculateur industriel. En robotique mobile et engins extérieurs, le bus CAN reste privilégié pour sa robustesse différentielle face aux perturbations électromagnétiques et sa facilité d’adressage multipoint sur un seul câble.
Les modules compacts recourent aux liaisons série embarquées qu’il convient d’adapter aux niveaux logiques du calculateur. Les Seeed Studio TF03-100 et Seeed Studio 101090022 intègrent un bus CAN natif. Côté liaisons locales, le Benewake TFMINI-PLUS offre UART, I/O et I²C jusqu’à 1000 Hz pour 550 mW, quand le DFRobot DFR1138 exploite une interface TTL UART avec une précision de ±30 mm.
Erreurs courantes d’intégration LiDAR et critères de sélection sur devis
Les dysfonctionnements proviennent souvent d’erreurs optiques négligées lors de l’intégration. Une vitre frontale mal inclinée génère des réflexions internes dans la zone morte du capteur. De plus, les cibles noires mates ou surfaces vitrées réduisent fortement la portée réelle, tout comme la dérive de précision, illustrée par ±6 cm sous 6 m puis 1 % jusqu’à 12 m sur le Seeed Studio 101090022.
Sur le plan électrique, relier un capteur TTL UART sur longue distance sans convertisseur différentiel provoque des pertes de trames, tandis qu’une sous-alimentation perturbe la régulation du moteur de balayage. Atlas Electronics assure la fourniture sur devis de ces Capteurs LiDAR et Composants LiDAR, dont chaque fiche technique doit être comparée au cahier des charges optique, mécanique et bus.
Questions fréquentes
Pourquoi un LiDAR Classe 1 selon IEC 60825-1 ne suffit-il pas à couvrir la norme ISO 13849 ?
La Classe 1 selon la norme IEC 60825-1 porte uniquement sur l’innocuité oculaire du faisceau laser en usage normal. La sûreté machine au titre de l’ISO 13849 couvre l’ensemble de la chaîne de détection et d’arrêt, incluant la redondance, le diagnostic de défaut et les sorties de sécurité dédiées. Un capteur de navigation standard doit donc être complété par des composants de sécurité adaptés si une protection de zone est requise.
Comment arbitrer entre balayage à état solide et tête rotative mécanique en milieu vibrant ?
Les modules à état solide suppriment les moteurs et roulements, ce qui accroît la résistance aux chocs et vibrations mécaniques sur châssis mobile pour un champ de vision fixe. Les scanners rotatifs comme le DFRobot DFR0583 assurent une couverture plane de 0 à 360 degrés entre 10 et 20 Hz, mais exigent de contrôler leurs limites vibratoires et thermiques dans la fiche technique.
Pourquoi le seuil d’éclairement en lux est-il décisif pour un capteur LiDAR en extérieur ?
Le rayonnement solaire direct sature les photodiodes de réception dans l’infrarouge et dégrade le rapport signal sur bruit. Contrôler le seuil d’éclairement en lux sur la fiche technique évite ces décrochages : les Orbbec MS200K et DFRobot DFR1138 tolèrent jusqu’à 40 000 lux, tandis que le Seeed Studio 101090022 atteint une immunité de 70 000 lux.
Dans quels cas privilégier Ethernet UDP, le bus CAN ou une liaison série TTL UART ?
Le streaming Ethernet UDP convient aux nuages de points denses transmis vers un calculateur industriel. Le bus CAN s’impose sur véhicules autonomes et automates exigeant une immunité différentielle et un câblage multipoint, comme sur les Seeed Studio TF03-100 et 101090022. Les liaisons UART, I/O ou I²C du Benewake TFMINI-PLUS répondent aux raccordements courts sur cartes embarquées.
Produits cités
TFmini Plus
Capteurs LiDAR
Capteur LiDAR à mesure de distance 0,1 à 12 m IP65 · Réf. : TFMINI-PLUS
Prix sur demande
RPLIDAR A3
Capteurs LiDAR
Scanner LiDAR 2D 360° à triangulation 25 m · Réf. : DFR0583
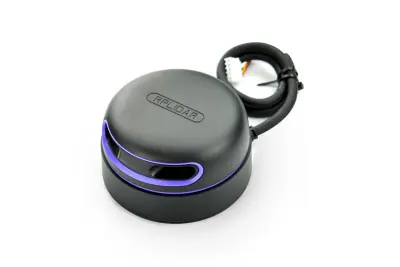
- 0.225°
- 0.2 - 25 mètres
- 0~360 degrés
Prix sur demande
RPLiDAR C1
Capteurs LiDAR
Scanner laser LiDAR 360° DTOF compact · Réf. : DFR1138

- ±30mm
- 40000 lux
- 0,72° @ typique
Prix sur demande
MS200k
Capteurs LiDAR
Capteur LiDAR dToF monoligne 360° portée 12 m · Réf. : MS200K

Prix sur demande
TF03-100
Capteurs LiDAR
Capteur LiDAR industriel de distance longue portée 100 m · Réf. : TF03-100

Prix sur demande
TFmini-i
Capteurs LiDAR
Capteur LiDAR de distance 12 m à interface CAN · Réf. : 101090022

- 1cm
- ≤65mA@12V
- CAN
Prix sur demande
Un projet ? Nos ingénieurs construisent la solution avec vous.
Envoyez votre besoin : Atlas propose l’architecture, la nomenclature et un devis, puis suit l’approvisionnement.
Demander un devisPages liées
 WikiLiDAR : définition, fonctionnement et usagesDécouvrez le fonctionnement du LiDAR, ses architectures 1D et 2D, ses usages industriels et les critères techniques de sélection sur devis.
 Cas d'usageMobile Robotics and Cobots : Robotique et automatisationÉtude d architecture matérielle et déploiement terrain pour répondre aux exigences opérationnelles. Matériel industriel certifié, intégration sur mesure et fourniture sur devis.
 OffreKit Mobile Robotics and Cobots : Robotique et automatisationPack matériel complet prêt pour le déploiement industriel. Matériel sélectionné sur fiche technique, configuration vérifiée par le bureau d études Atlas et chiffrage sur devis.
 ProjetÉquiper un projet Robotique et automatisationSélectionnez le matériel industriel adapté à vos projets. Architecture validée, composants durcis, approvisionnement complet et chiffrage sur devis par les ingénieurs Atlas.
 ProjetBras robotisés collaboratifs, robots mobiles et actionneursGuide technique pour spécifier et chiffrer sur devis bras collaboratifs, robots mobiles, actionneurs et kits robotiques industriels.
 ArticleComment choisir le matériel pour Robotique et automatisationGuide d’achat technique pour sélectionner automates, variateurs, cobots, capteurs LiDAR, caméras et IHM adaptés à la robotique industrielle.