
Définition du LiDAR et principes physiques de la télémétrie optique
Le LiDAR est une méthode de télémétrie optique active qui mesure la distance vers un obstacle en émettant un faisceau laser infrarouge et en analysant la lumière rétrodiffusée. Contrairement à la vision passive dépendante de l’éclairage ambiant ou aux capteurs ultrasonores perturbés par les matériaux absorbants, cette technologie offre une mesure directionnelle précise et rapide dans les environnements industriels contraints.
Deux principes physiques structurent les Capteurs LiDAR industriels : le temps de vol direct et la triangulation laser. Le temps de vol chronomètre le trajet aller-retour d’une impulsion lumineuse pour atteindre plusieurs dizaines de mètres dans un boîtier compact. La triangulation mesure le déplacement latéral du spot réfléchi sur un récepteur linéaire, offrant une résolution angulaire fine à courte et moyenne portée pour la cartographie plane.
Architecture optoélectronique et gestion du rayonnement ambiant
Un capteur LiDAR associe une diode laser infrarouge, une optique de collimation, un photodétecteur sensible et un circuit de chronométrage numérique. Le faisceau émis dans le proche infrarouge reste invisible tout en respectant les limites de sécurité oculaire. Côté réception, un filtre optique étroit bloque le spectre visible pour isoler l’impulsion réfléchie au milieu des éclairages industriels.
Le rayonnement solaire ou halogène reste un facteur limitant majeur lors d’une intégration en extérieur ou près de baies vitrées. Les fiches techniques quantifient cette immunité lumineuse, comme 40 000 lux sur les scanners DFRobot DFR1138 et Orbbec MS200K. L’étage de traitement adapte également le gain de réception pour compenser les variations de réflectance entre une paroi claire et un châssis peint en noir mat.
Comparaison des classes de capteurs LiDAR 1D et scanners 2D à 360 degrés
L’offre industrielle se répartit entre télémètres monodimensionnels fixes et scanners plans rotatifs sur 360 degrés. Un capteur 1D mesure la distance sur un axe fixe à cadence élevée, jusqu’à 1000 Hz pour le Benewake TFMINI-PLUS, afin de suivre des objets mobiles sans pièce mécanique en mouvement. Cette conception compacte résiste bien aux chocs et aux vibrations sur engins ou portiques.
Les scanners 2D font tourner un ensemble optique sur 360 degrés pour acquérir un profil complet d’obstacles environnants. Le DFRobot DFR0583 atteint une portée de 0,2 à 25 mètres avec une résolution angulaire de 0,225 degré et une fréquence typique de 15 Hz, tandis que les modèles dToF Orbbec MS200K et DFRobot DFR1138 privilégient un encombrement réduit.
Usages du LiDAR dans les systèmes industriels, la robotique et l’IoT
En robotique mobile et en intralogistique, les scanners 2D alimentent la cartographie d’atelier et la détection dynamique d’obstacles. Les véhicules guidés exploitent ces profils angulaires pour se localiser entre rayonnages sans infrastructure au sol. Sur les équipements fixes ou les engins de chantier, les télémètres 1D assurent l’anticollision de grues, la mesure de niveau en trémie et la détection de gabarit.
Dans les systèmes IoT industriels, la sobriété énergétique autorise le déploiement sur nœuds distants ou alimentés par batterie. Avec une consommation de 550 mW, le Benewake TFMINI-PLUS s’intègre facilement dans des coffrets compacts de comptage ou de sécurité périmétrique. Pour les véhicules industriels, le bus CAN facilite l’interfaçage robuste avec des automates ou calculateurs exposés aux perturbations électromagnétiques.
Points techniques à contrôler dans une fiche technique de capteur LiDAR
Avant toute spécification, l’acheteur doit examiner la plage de mesure utile selon la réflectance des cibles, la distance maximale étant établie sur cible claire. Il faut également contrôler la fréquence d’acquisition, la précision annoncée, comme ±30 mm sur le DFRobot DFR1138, et la résolution angulaire nécessaire pour distinguer des obstacles étroits à grande distance.
Les contraintes d’environnement et de raccordement imposent de contrôler l’indice d’étanchéité IP65 ou IP67 contre la poussière et l’humidité, ainsi que la température minimale de service jusqu’à moins 20 degrés Celsius en extérieur. L’ingénieur d’intégration doit aussi confirmer la tension d’alimentation, le courant moyen absorbé et l’adéquation des interfaces UART, I²C’ou CAN avec le contrôleur hôte, sans oublier la longueur du faisceau de câblage fourni et la conformité aux directives électromagnétiques applicables.
Sélection de capteurs LiDAR disponibles sur devis chez Atlas Electronics
Atlas Electronics propose sur devis plusieurs Capteurs LiDAR adaptés aux contraintes de portée et d’intégration terrain. Pour les applications extérieures longue distance, le Seeed Studio TF03-100 couvre jusqu’à 100 mètres en boîtier IP67 à moins 20 degrés Celsius avec bus CAN et câble de 70 cm. Jusqu’à 40 mètres, le Seeed Studio TF02 offre une protection IP65, un bus CAN et un courant maximal de 70 mA sous 12 V.
Sur machines compactes, le Benewake TFMINI-PLUS opère de 0,1 à 12 mètres en boîtier IP65 via UART, I/O ou I²C pour 550 mW. Pour la navigation plane sur 360 degrés, le DFRobot DFR0583 balaye jusqu’à 25 mètres à 15 Hz, tandis que l’Orbbec MS200K assure une portée de 12 mètres sous 1,6 W en technologie dToF.
Questions fréquentes
Quelle est la différence entre un capteur LiDAR à temps de vol direct et un scanner à triangulation ?
Un capteur dToF mesure le temps d’aller-retour d’une impulsion laser, ce qui lui permet d’atteindre de grandes distances dans un boîtier compact, comme le Seeed Studio TF03-100 jusqu’à 100 mètres ou l’Orbbec MS200K à 12 mètres. Un scanner à triangulation, tel que le DFRobot DFR0583, calcule la distance à partir de l’angle du spot réfléchi sur un récepteur linéaire, offrant une très fine résolution angulaire à courte et moyenne portée.
Comment la lumière ambiante influence-t-elle les mesures d’un capteur LiDAR en extérieur ?
Un fort ensoleillement augmente le bruit optique sur le photodétecteur et peut saturer le récepteur sur des cibles peu réfléchissantes. Il convient donc de contrôler la limite d’éclairement ambiant dans la fiche technique, par exemple 40 000 lux sur le DFRobot DFR1138 et l’Orbbec MS200K, ainsi que l’indice de protection IP65 ou IP67 contre les intempéries.
Pourquoi choisir un capteur LiDAR équipé d’une interface CAN plutôt que d’une liaison UART ?
La liaison TTL UART ou I²C convient aux connexions courtes à l’intérieur d’un châssis ou d’un robot compact, comme sur le Benewake TFMINI-PLUS ou le DFRobot DFR1138. Le bus CAN différentiel, présent sur les Seeed Studio TF02 et TF03-100, tolère de plus grandes longueurs de câbles et résiste mieux aux parasites électromagnétiques des véhicules industriels.
Quels paramètres d’alimentation et de température faut-il contrôler pour une intégration embarquée ?
Il faut inspecter la plage de tension d’entrée, le courant moyen ou la puissance absorbée selon le bilan énergétique du système, par exemple 550 mW sur le Benewake TFMINI-PLUS ou 1,6 W sur l’Orbbec MS200K, ainsi que la température minimale de service, de -10 °C sur les scanners rotatifs cités à -20 °C sur les Seeed Studio TF02 et TF03-100.
Produits cités
TFmini Plus
Capteurs LiDAR
Capteur LiDAR à mesure de distance 0,1 à 12 m IP65 · Réf. : TFMINI-PLUS
Prix sur demande
RPLIDAR A3
Capteurs LiDAR
Scanner LiDAR 2D 360° à triangulation 25 m · Réf. : DFR0583
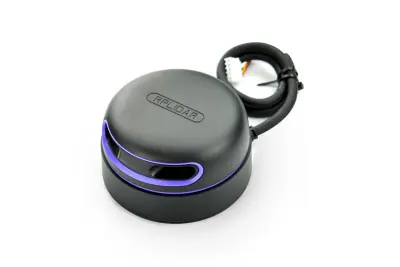
- 0.225°
- 0.2 - 25 mètres
- 0~360 degrés
Prix sur demande
RPLiDAR C1
Capteurs LiDAR
Scanner laser LiDAR 360° DTOF compact · Réf. : DFR1138

- ±30mm
- 40000 lux
- 0,72° @ typique
Prix sur demande
MS200k
Capteurs LiDAR
Capteur LiDAR dToF monoligne 360° portée 12 m · Réf. : MS200K

Prix sur demande
TF03-100
Capteurs LiDAR
Capteur LiDAR industriel de distance longue portée 100 m · Réf. : TF03-100

Prix sur demande
TF02-i
Capteurs LiDAR
Capteur de distance LiDAR industriel 40 m avec interface CAN · Réf. : TF02

Prix sur demande
Un projet ? Nos ingénieurs construisent la solution avec vous.
Envoyez votre besoin : Atlas propose l’architecture, la nomenclature et un devis, puis suit l’approvisionnement.
Demander un devisPages liées
 Cas d'usageRobotique mobile et cobots dans la robotique et automatisation industrielleCe guide détaille l’intégration de robots mobiles et cobots, leurs bus déterministes et la sécurité machine en milieu manufacturier.
 ArticleComment choisir le matériel pour Robotique et automatisationGuide d’achat technique pour sélectionner automates, variateurs, cobots, capteurs LiDAR, caméras et IHM adaptés à la robotique industrielle.
 ArticleComprendre LiDAR : architecture, normes et matérielGuide technique LiDAR : normes IEC 60825-1 et ISO 13849, topologie réseau, critères optiques, erreurs d’intégration et capteurs sur devis.
 OffreKit robotique mobile et cobots : robotique et automatisationArchitecture sur devis, nomenclature de châssis, bras et LiDAR, et points de contrôle d’intégration pour automatiser vos flux de manutention.
 ProjetÉquiper un projet Robotique et automatisationArchitecture matérielle, critères de choix et chiffrage sur devis pour équiper vos lignes de robotique et d’automatisation industrielle.
 ProjetBras robotisés collaboratifs, robots mobiles et actionneursGuide technique pour spécifier et chiffrer sur devis bras collaboratifs, robots mobiles, actionneurs et kits robotiques industriels.