SEN0694
Capteur IMU 9DOF à accéléromètre, gyroscope et magnétomètre
- Courant de fonctionnement
- 3.42 mA
- Fréquence maximale de déclenchement en mode forcé
- 200 Hz
- Décalage à zéro g
- ±50 mg
Capteur IMU 9DOF à accéléromètre, gyroscope et magnétomètre
Capteurs et modules DFRobot gravity
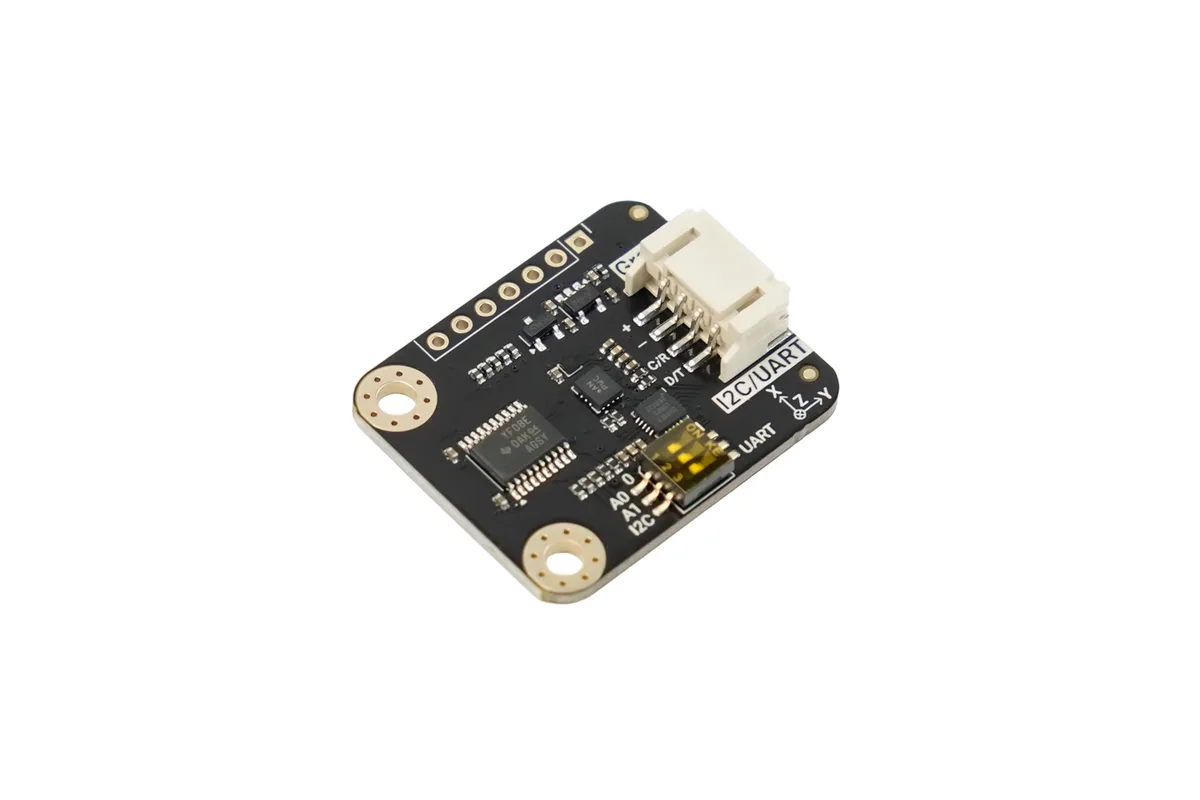
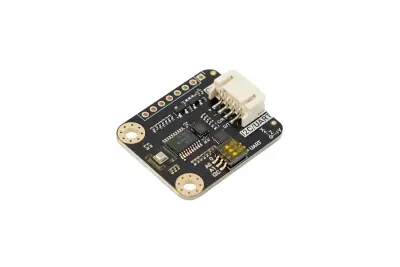
Module IMU 9DOF DFRobot combinant accéléromètre et gyroscope BMI323 avec magnétomètre BMM350 pour la mesure de mouvement, de cap et d'orientation, en I2C ou UART.
Présentation. Le module DFRobot Gravity BMI323+BMM350 (référence SEN0694) est un capteur IMU 9DOF qui associe un accéléromètre et un gyroscope 3 axes Bosch BMI323 à un magnétomètre 3 axes Bosch BMM350. Il fournit les données d'accélération, de vitesse angulaire et de champ magnétique pour l'évaluation du mouvement et du cap.
Caractéristiques principales. Résolution de 16 bits. L'accéléromètre couvre ±2 g, ±4 g, ±8 g et ±16 g, le gyroscope ±125, ±250, ±500, ±1000 et ±2000 °/s. Le magnétomètre mesure jusqu'à ±2000 µT avec une résolution d'environ 0,1 µT. Fréquence de sortie en mode normal de 400 à 1,5625 Hz, et déclenchement forcé jusqu'à 200 Hz. Bruit de sortie de 190 nTrms sur les axes X/Y et de 450 nTrms sur l'axe Z.
Interfaces et connectivité. Communication I²C ou UART, avec les adresses I²C 0x4A (par défaut), 0x4B, 0x4C et 0x4D. Connecteur PH2.0-4P au brochage Gravity et trous de passage au pas de 2,54 mm. Trois broches d'interruption programmables permettent de signaler des événements au système hôte.
Alimentation et environnement. Tension de fonctionnement de 3,3 à 5 V CC, courant de fonctionnement de 3,42 mA. Modes de fonctionnement : mesure périodique normale, mesure forcée déclenchée et veille basse consommation. Erreur de décalage thermique de ±200 nT/K et dérive du décalage de champ nul de ±2 µT entre -40 °C et +85 °C après étalonnage.
Usages typiques. Projets de boussole électronique, retour de direction pour robots et orientation d'objets portables, avec des prototypes sur Arduino, ESP32 et Raspberry Pi grâce à la bibliothèque DFRobot.
Dimensions et montage. Circuit imprimé de 32 mm × 27 mm, trous de fixation de 3 mm de diamètre espacés de 20 mm.
Aucune question publiée sur cette référence pour l'instant. Les questions sont relues avant publication.
Retrouvez toutes les caractéristiques enregistrées pour SEN0694, avec leur origine. Utilisez les filtres pour trouver rapidement l'information voulue.
| Caractéristique | Valeur |
|---|---|
| Résolution CAN | 16 bits |
| Plages de vitesse angulaire | ±125, ±250, ±500, ±1000, ±2000 °/s |
| Interface de communication | I²C / UART |
| Type de connecteur | PH2.0-4P (brochage Gravity) / trous pour connecteur à broches 2.54 mm |
| Fréquence maximale de déclenchement en mode forcé | 200 Hz |
| Gravité | Capteur IMU 9DOF pour mouvement, cap et orientation (I2C / UART, prêt à l'emploi) |
| Adresses I²C | 0x4A (par défaut) / 0x4B / 0x4C / 0x4D |
| Résolution du champ magnétique | env. 0.1 µT |
| Plage de mesure | ±2000 µT |
| Plages de mesure | ±2 g, ±4 g, ±8 g, ±16 g |
| Diamètre du trou de fixation | 3 mm |
| Espacement des trous de montage | 20 mm |
| Débit de données de sortie en mode normal | 400/200/100/50/25/12.5/6.25/3.125/1.5625 Hz, écart typique ±2% |
| Erreur de température d'offset | ±200 nT/K |
| Courant de fonctionnement | 3.42 mA |
| Modes de fonctionnement | Mesure périodique normale, mesure forcée déclenchée, veille basse consommation |
| Tension de fonctionnement | DC 3.3–5 V |
| Dimensions du circuit imprimé | 32 mm × 27 mm |
| Broches d'interruption programmables | ×3 |
| Erreur de sensibilité | ±0.5% |
| Dérive thermique de la sensibilité | ±0.010 %/K |
| Erreur de gain sur les axes X/Y | ±1 % (25 °C, après compensation) |
| Bruit de sortie sur les axes X/Y | 190 nTrms |
| Erreur de gain sur l'axe Z | ±3 % (25 °C, après compensation) |
| Bruit de sortie sur l'axe Z | 450 nTrms |
| Dérive de décalage à champ nul | ±2 µT (-40 °C ~ +85 °C, après étalonnage) |
| Décalage à zéro g | ±50 mg |
| Décalage à taux zéro | ±1 °/s |
Aucune spécification ne correspond.
Dernière vérification : 2026-11-02
Les documents officiels et les données techniques enregistrées pour SEN0694. Pour un document manquant ou une version précise, nos experts vous le transmettent.
Module IMU 9DOF DFRobot combinant accéléromètre et gyroscope BMI323 avec magnétomètre BMM350 pour la mesure de mouvement, de cap et d'orientation, en I2C ou UART.
| Paramètre | Valeur |
|---|---|
| Résolution CAN | 16 bits |
| Plages de vitesse angulaire | ±125, ±250, ±500, ±1000, ±2000 °/s |
| Interface de communication | I²C / UART |
| Type de connecteur | PH2.0-4P (brochage Gravity) / trous pour connecteur à broches 2.54 mm |
| Fréquence maximale de déclenchement en mode forcé | 200 Hz |
| Gravité | Capteur IMU 9DOF pour mouvement, cap et orientation (I2C / UART, prêt à l'emploi) |
| Adresses I²C | 0x4A (par défaut) / 0x4B / 0x4C / 0x4D |
| Résolution du champ magnétique | env. 0.1 µT |
| Plage de mesure | ±2000 µT |
| Plages de mesure | ±2 g, ±4 g, ±8 g, ±16 g |
| Diamètre du trou de fixation | 3 mm |
| Espacement des trous de montage | 20 mm |
| Débit de données de sortie en mode normal | 400/200/100/50/25/12.5/6.25/3.125/1.5625 Hz, écart typique ±2% |
| Erreur de température d'offset | ±200 nT/K |
| Courant de fonctionnement | 3.42 mA |
| Modes de fonctionnement | Mesure périodique normale, mesure forcée déclenchée, veille basse consommation |
| Tension de fonctionnement | DC 3.3–5 V |
| Dimensions du circuit imprimé | 32 mm × 27 mm |
| Broches d'interruption programmables | ×3 |
| Erreur de sensibilité | ±0.5% |
| Dérive thermique de la sensibilité | ±0.010 %/K |
| Erreur de gain sur les axes X/Y | ±1 % (25 °C, après compensation) |
| Bruit de sortie sur les axes X/Y | 190 nTrms |
| Erreur de gain sur l'axe Z | ±3 % (25 °C, après compensation) |
| Bruit de sortie sur l'axe Z | 450 nTrms |
| Dérive de décalage à champ nul | ±2 µT (-40 °C ~ +85 °C, après étalonnage) |
| Décalage à zéro g | ±50 mg |
| Décalage à taux zéro | ±1 °/s |
Les réponses aux questions que les caractéristiques enregistrées de SEN0694 permettent de traiter. Une question n'est pas posée quand rien n'est enregistré pour y répondre.
Oui — enregistré sous « Résolution CAN » : 16 bits.
Oui — enregistré sous « Gravité » : Capteur IMU 9DOF pour mouvement, cap et orientation (I2C / UART, prêt à l'emploi).
Des références proches pour répondre à votre besoin. Comparez les principales caractéristiques. Un remplacement enregistré est une relation documentée ; un produit similaire n'est qu'une similarité, jamais une garantie de compatibilité.
Capteur IMU 9DOF à accéléromètre, gyroscope et magnétomètre

Décrivez votre application et vos contraintes dans une demande.
Ce qui est enregistré sur le statut réglementaire et la vie de cette référence.
Aucune déclaration de conformité n'est enregistrée pour cette référence. Demandez au fournisseur les déclarations RoHS et REACH et, pour un produit radio, la déclaration UE de conformité.
| Statut actuel | Statut non communiqué |
| Dates clés | Non enregistrées |
| Référence fabricant | SEN0694 |
| Fabricant | DFRobot |
Capteurs et modules DFRobot gravity
Shield double moteurs pas à pas bipolaires pour Arduino à driver DRV8825 · Réf. : DRI0023
Prix sur demande
Capteurs et modules DFRobot gravity
Capteur de vibrations piézoélectrique à disque analogique · Réf. : DFR0052
Prix sur demande
Capteurs et modules DFRobot gravity
Shield moteur double canal 2x2A pour Arduino
Prix sur demande
Capteurs et modules DFRobot gravity
Carte d'extension Gravity pour Raspberry Pi Pico · Réf. : DFR0848
Prix sur demande
Aucun cookie publicitaire ni de mesure d’audience. Un seul cookie, strictement nécessaire, est déposé si vous vous connectez à votre compte. Votre panier devis et votre comparaison restent dans votre navigateur. Détails