
SEN0697
Capteur IMU 10DOF compact à interface I2C
- Courant de fonctionnement
- 1.12 mA
- Décalage zéro-g de l'accéléromètre
- ±50 mg
- Débit de données de sortie (ODR)
- 0.125 Hz ~ 240 Hz
Capteur IMU 10DOF compact à interface I2C
Kits éducatifs et initiation électronique
Module IMU 10DOF compact combinant accéléromètre, gyroscope, magnétomètre et capteur de pression barométrique, pour la détection de mouvement, le cap et la mesure d'altitude.
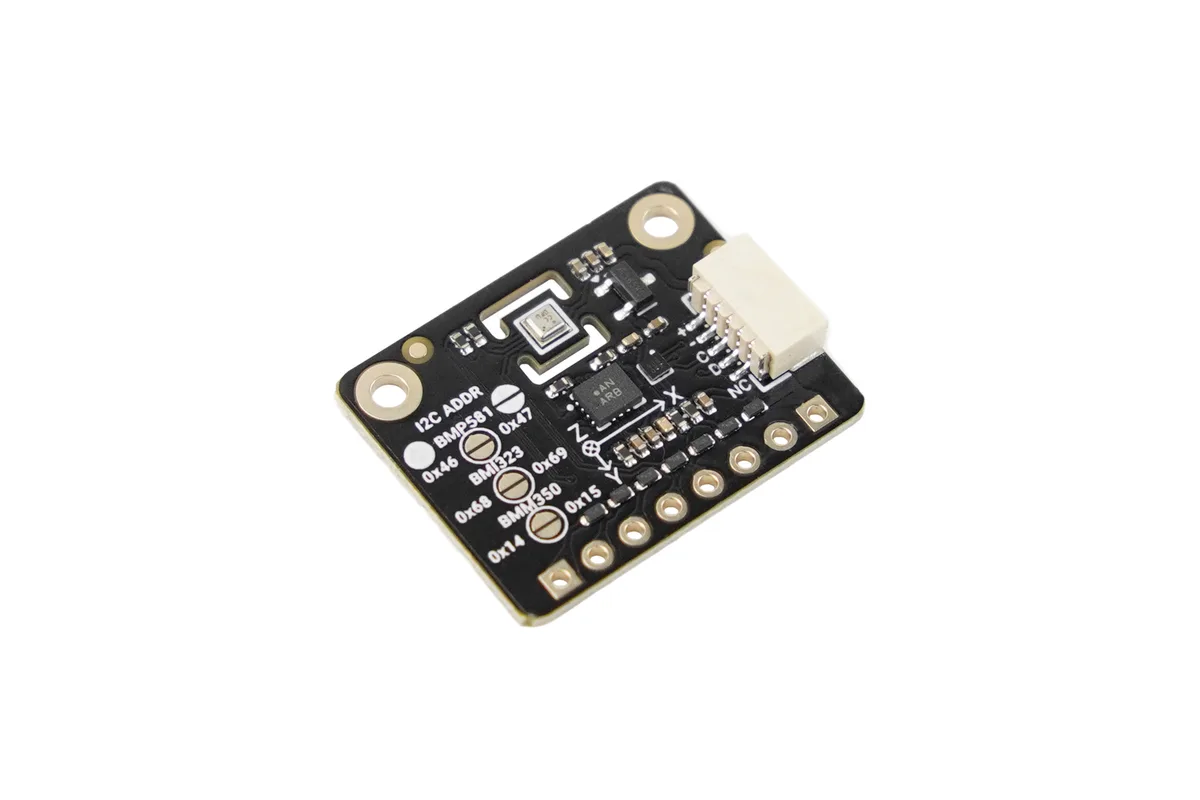
Présentation. Le SEN0697 de DFRobot est un capteur IMU 10DOF en format breakout de 24 × 19 mm, qui regroupe accélération, vitesse angulaire, champ magnétique et pression barométrique sur une même carte à interface I2C.
Caractéristiques principales. L'accéléromètre offre une résolution de 16 bits avec des plages de ±2 g à ±16 g. Le gyroscope couvre de ±125 à ±2000 °/s avec une résolution de 16 bits. Le magnétomètre mesure ±2000 µT avec une résolution d'environ 0,1 µT. Le capteur de pression couvre de 30 à 125 kPa avec une résolution d'environ 0,0156 Pa.
Interfaces et connectivité. Communication I²C, connecteur SH1.0-5P et trous de fixation au pas de 2,54 mm, quatre broches d'interruption programmables. Trous de montage de 2 mm espacés de 19 mm.
Alimentation et environnement. Tension de fonctionnement de 3,3 V, courant de 1,12 mA en fonctionnement normal et de 0,37 mA en faible consommation. Plage de température de -40 °C à +85 °C.
Utilisations typiques. Robots embarqués, enregistrement portable de données, suivi d'altitude par variation de pression et algorithmes personnalisés de mouvement ou de fusion de capteurs.
Intégration. Mode de mesure périodique normal, mode forcé déclenché et veille basse consommation. Une bibliothèque Arduino facilite la mise en œuvre avec des cartes compatibles, dont l'ESP32.
Aucune question publiée sur cette référence pour l'instant. Les questions sont relues avant publication.
Retrouvez toutes les caractéristiques enregistrées pour SEN0697, avec leur origine. Utilisez les filtres pour trouver rapidement l'information voulue.
| Caractéristique | Valeur |
|---|---|
| Résolution ADC de l'accéléromètre | 16 bits |
| Plages de mesure de l'accéléromètre | ±2 g, ±4 g, ±8 g, ±16 g |
| Erreur de sensibilité de l'accéléromètre | ±0.5% |
| Décalage zéro-g de l'accéléromètre | ±50 mg |
| Interface de communication | I²C |
| Type de connecteur | Connecteur SH1.0-5P / trous pour embase de broches 2.54 mm |
| Fermion | Capteur IMU compact 10DOF pour la détection de mouvement, de cap et de pression (24×19 mm, I2C, carte d'évaluation) |
| Fréquence maximale de déclenchement en mode forcé | 200 Hz (moyenne=0 uniquement) |
| Résolution CAN du gyroscope | 16 bits |
| Plages de vitesse angulaire du gyroscope | ±125, ±250, ±500, ±1000, ±2000 °/s |
| Erreur de sensibilité du gyroscope | ±3% (sans auto-étalonnage), ±0.7% (après auto-étalonnage) |
| Décalage de vitesse nulle du gyroscope | ±1 °/s |
| Courant en mode faible consommation | 0.37 mA |
| Résolution du champ magnétique | env. 0.1 µT |
| Plage de mesure | ±2000 µT |
| Diamètre du trou de fixation | 2 mm |
| Espacement des trous de montage | 19 mm |
| Débit de données de sortie en mode normal | 400/200/100/50/25/12.5/6.25/3.125/1.5625 Hz, écart typique ±2% |
| Erreur de température d'offset | ±200 nT/K |
| Courant de fonctionnement | 1.12 mA |
| Modes de fonctionnement | Mesure périodique normale, mesure forcée déclenchée, veille basse consommation |
| Tension de fonctionnement | 3.3 V |
| Débit de données de sortie (ODR) | 0.125 Hz ~ 240 Hz |
| Dimensions du circuit imprimé | 24 mm × 19 mm |
| Dérive annuelle à long terme de pression | ±10 Pa |
| Plage de mesure de pression | 30 kPa ~ 125 kPa |
| Précision relative de pression | typique ±6 Pa entre 700~1100 hPa, 15~55 °C |
| Résolution de pression | Env. 0.0156 Pa |
| Décalage de pression induit par la température | ±0.5 Pa/K |
| Broches d'interruption programmables | ×4 |
| Dérive thermique de la sensibilité | ±0.010 %/K |
| Précision absolue de température | ±0.5 K entre -5~55 °C et sur toute la plage de température |
| Plage de mesure de température | -40 °C ~ +85 °C |
| Résolution en température | Env. 0.000015 °C |
| Erreur de gain sur les axes X/Y | ±1% (25 °C, après compensation API) |
| Bruit de sortie sur les axes X/Y | 190 nTrms |
| Erreur de gain sur l'axe Z | ±3% (25 °C, après compensation API) |
| Bruit de sortie sur l'axe Z | 450 nTrms |
| Dérive de décalage à champ nul | ±2 µT (-40 °C ~ +85 °C, après étalonnage) |
Aucune spécification ne correspond.
Dernière vérification : 2026-11-02
Les documents officiels et les données techniques enregistrées pour SEN0697. Pour un document manquant ou une version précise, nos experts vous le transmettent.
Module IMU 10DOF compact combinant accéléromètre, gyroscope, magnétomètre et capteur de pression barométrique, pour la détection de mouvement, le cap et la mesure d'altitude.
| Paramètre | Valeur |
|---|---|
| Résolution ADC de l'accéléromètre | 16 bits |
| Plages de mesure de l'accéléromètre | ±2 g, ±4 g, ±8 g, ±16 g |
| Erreur de sensibilité de l'accéléromètre | ±0.5% |
| Décalage zéro-g de l'accéléromètre | ±50 mg |
| Interface de communication | I²C |
| Type de connecteur | Connecteur SH1.0-5P / trous pour embase de broches 2.54 mm |
| Fermion | Capteur IMU compact 10DOF pour la détection de mouvement, de cap et de pression (24×19 mm, I2C, carte d'évaluation) |
| Fréquence maximale de déclenchement en mode forcé | 200 Hz (moyenne=0 uniquement) |
| Résolution CAN du gyroscope | 16 bits |
| Plages de vitesse angulaire du gyroscope | ±125, ±250, ±500, ±1000, ±2000 °/s |
| Erreur de sensibilité du gyroscope | ±3% (sans auto-étalonnage), ±0.7% (après auto-étalonnage) |
| Décalage de vitesse nulle du gyroscope | ±1 °/s |
| Courant en mode faible consommation | 0.37 mA |
| Résolution du champ magnétique | env. 0.1 µT |
| Plage de mesure | ±2000 µT |
| Diamètre du trou de fixation | 2 mm |
| Espacement des trous de montage | 19 mm |
| Débit de données de sortie en mode normal | 400/200/100/50/25/12.5/6.25/3.125/1.5625 Hz, écart typique ±2% |
| Erreur de température d'offset | ±200 nT/K |
| Courant de fonctionnement | 1.12 mA |
| Modes de fonctionnement | Mesure périodique normale, mesure forcée déclenchée, veille basse consommation |
| Tension de fonctionnement | 3.3 V |
| Débit de données de sortie (ODR) | 0.125 Hz ~ 240 Hz |
| Dimensions du circuit imprimé | 24 mm × 19 mm |
| Dérive annuelle à long terme de pression | ±10 Pa |
| Plage de mesure de pression | 30 kPa ~ 125 kPa |
| Précision relative de pression | typique ±6 Pa entre 700~1100 hPa, 15~55 °C |
| Résolution de pression | Env. 0.0156 Pa |
| Décalage de pression induit par la température | ±0.5 Pa/K |
| Broches d'interruption programmables | ×4 |
| Dérive thermique de la sensibilité | ±0.010 %/K |
| Précision absolue de température | ±0.5 K entre -5~55 °C et sur toute la plage de température |
| Plage de mesure de température | -40 °C ~ +85 °C |
| Résolution en température | Env. 0.000015 °C |
| Erreur de gain sur les axes X/Y | ±1% (25 °C, après compensation API) |
| Bruit de sortie sur les axes X/Y | 190 nTrms |
| Erreur de gain sur l'axe Z | ±3% (25 °C, après compensation API) |
| Bruit de sortie sur l'axe Z | 450 nTrms |
| Dérive de décalage à champ nul | ±2 µT (-40 °C ~ +85 °C, après étalonnage) |
Les réponses aux questions que les caractéristiques enregistrées de SEN0697 permettent de traiter. Une question n'est pas posée quand rien n'est enregistré pour y répondre.
Oui — enregistré sous « Résolution CAN du gyroscope » : 16 bits.
Oui — enregistré sous « Fermion » : Capteur IMU compact 10DOF pour la détection de mouvement, de cap et de pression (24×19 mm, I2C, carte d'évaluation).
Des références proches pour répondre à votre besoin. Comparez les principales caractéristiques. Un remplacement enregistré est une relation documentée ; un produit similaire n'est qu'une similarité, jamais une garantie de compatibilité.
Capteur IMU 10DOF compact à interface I2C


Décrivez votre application et vos contraintes dans une demande.
Ce qui est enregistré sur le statut réglementaire et la vie de cette référence.
Aucune déclaration de conformité n'est enregistrée pour cette référence. Demandez au fournisseur les déclarations RoHS et REACH et, pour un produit radio, la déclaration UE de conformité.
| Statut actuel | Statut non communiqué |
| Dates clés | Non enregistrées |
| Référence fabricant | SEN0697 |
| Fabricant | DFRobot |
Kits éducatifs et initiation électronique
Module chargeur et booster 5 V pour batterie lithium 1 cellule · Réf. : DFR0446
Prix sur demande
Kits éducatifs et initiation électronique
Servomoteur bus magnétique 30 kg·cm à encodeur 360° · Réf. : 21100250
Prix sur demande
Kits éducatifs et initiation électronique
Robot mobile omnidirectionnel ROS2 à roues Mecanum · Réf. : 3000200901
Prix sur demande
Kits éducatifs et initiation électronique
Shield d'extension pour châssis de robot ESP32
Prix sur demande
Aucun cookie publicitaire ni de mesure d’audience. Un seul cookie, strictement nécessaire, est déposé si vous vous connectez à votre compte. Votre panier devis et votre comparaison restent dans votre navigateur. Détails


