
B10CH
Contrôleur de servomoteurs 10 voies à signaux PWM
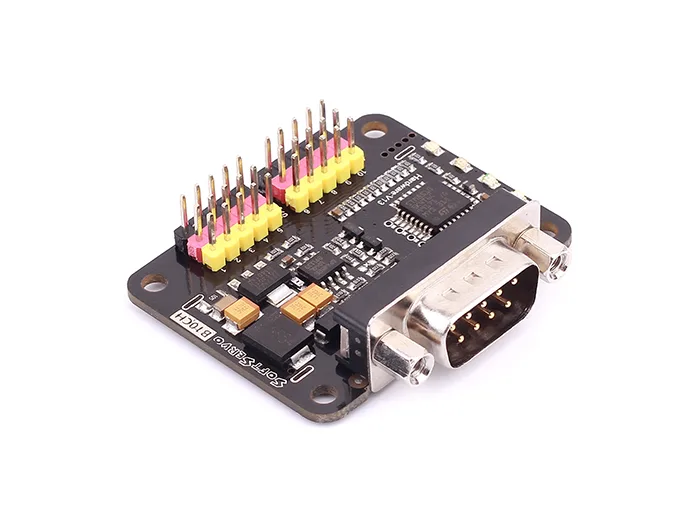
Fiche limitée : cette référence n'a encore ni spécifications ni fiche technique dans le catalogue. Elle est affichée pour information et n'est pas indexée.
Contrôleur de servomoteurs 10 voies à signaux PWM
Contrôleur de servomoteurs Seeed Studio SoftServo-B10CH, générateur de signaux PWM à 10 voies conçu principalement pour piloter des servomoteurs à commande PWM, pilotable par RS485 ou I2C.
Présentation. Le Seeed Studio SoftServo-B10CH est un générateur de signaux PWM à 10 voies, conçu à l'origine pour commander des servomoteurs à commande PWM, et applicable à la plupart des appareils dotés d'une interface RC. Il s'agit d'un contrôleur de servomoteurs dont les fonctions sont accessibles par lecture et écriture de son registre utilisateur, à la manière d'une opération de type microcontrôleur.
Interfaces et communication. RS485 et I2C sont intégrés dans un même connecteur et partagent le même registre utilisateur, ce qui permet d'utiliser le contrôleur indifféremment par l'une ou l'autre interface à tout moment. La liaison RS485 intègre une détection automatique du débit en bauds. Aucun paquet d'instruction n'est perdu jusqu'à 28800 bps ; au-delà, le premier paquet est écarté, et il est recommandé d'envoyer d'abord les octets de synchronisation (0xff 0xff 0xff 0xff) lorsque le débit dépasse 28800 bps.
Signaux PWM. Les signaux PWM de toutes les voies sont émis simultanément, avec une résolution réelle pouvant atteindre 1 µs (version matérielle supérieure à V12). La durée d'état haut, appelée PWM-Effective-Width, est typiquement comprise entre 500 µs et 2500 µs. La période, la largeur minimale et la largeur maximale peuvent être réglées librement afin de rendre compatibles tous les servomoteurs à commande PWM. Le couplage entre signaux est très faible, chaque voie se comportant comme si elle était générée par un matériel distinct.
il est conseillé de démarrer les servomoteurs en mode échelonné lorsque plusieurs d'entre eux sont pilotés, afin de limiter le courant. La commande repose sur un algorithme de subdivision pouvant atteindre 250 : la position et la vitesse de chaque voie se règlent séparément, ce qui facilite la commande dynamique d'un robot. Toutes les voies PWM peuvent être coupées à tout moment en fixant la valeur de position équivalente à 251, ce qui protège le servomoteur.
Intégration. Le module est adapté à l'intégration dans des robots et des systèmes de commande de servomoteurs, en exploitant l'interface RS485 ou I2C pour l'échange de données avec un contrôleur hôte. Les caractéristiques d'alimentation ne figurent pas dans les données fournies et doivent être confirmées avant intégration.
Aucune question publiée sur cette référence pour l'instant. Les questions sont relues avant publication.
Les documents officiels et les données techniques enregistrées pour B10CH. Pour un document manquant ou une version précise, nos experts vous le transmettent.
Contrôleur de servomoteurs Seeed Studio SoftServo-B10CH, générateur de signaux PWM à 10 voies conçu principalement pour piloter des servomoteurs à commande PWM, pilotable par RS485 ou I2C.
Des références proches pour répondre à votre besoin. Comparez les principales caractéristiques. Un remplacement enregistré est une relation documentée ; un produit similaire n'est qu'une similarité, jamais une garantie de compatibilité.
Contrôleur de servomoteurs 10 voies à signaux PWM


Décrivez votre application et vos contraintes dans une demande.
Ce qui est enregistré sur le statut réglementaire et la vie de cette référence.
Aucune déclaration de conformité n'est enregistrée pour cette référence. Demandez au fournisseur les déclarations RoHS et REACH et, pour un produit radio, la déclaration UE de conformité.
| Statut actuel | Statut non communiqué |
| Dates clés | Non enregistrées |
| Référence fabricant | B10CH |
| Fabricant | Seeed Studio |
Générateurs de signaux RF
Oscilloscope numérique 2 voies 100 MHz avec générateur de signaux · Réf. : EN-1014D
Prix sur demande
Générateurs de signaux RF
Générateur de signaux analogiques micro-ondes · Réf. : SSG6000A
Prix sur demande
Générateurs de signaux RF
Générateur de signal portable 1 MHz à 50 GHz · Réf. : SIGNAL_GENERATOR-212
Prix sur demande
Générateurs de signaux RF
Module DAC 2 canaux 0-5V 0-10V RS485 Modbus RTU · Réf. : N4DAC02
Prix sur demande
Aucun cookie publicitaire ni de mesure d’audience. Un seul cookie, strictement nécessaire, est déposé si vous vous connectez à votre compte. Votre panier devis et votre comparaison restent dans votre navigateur. Détails


